

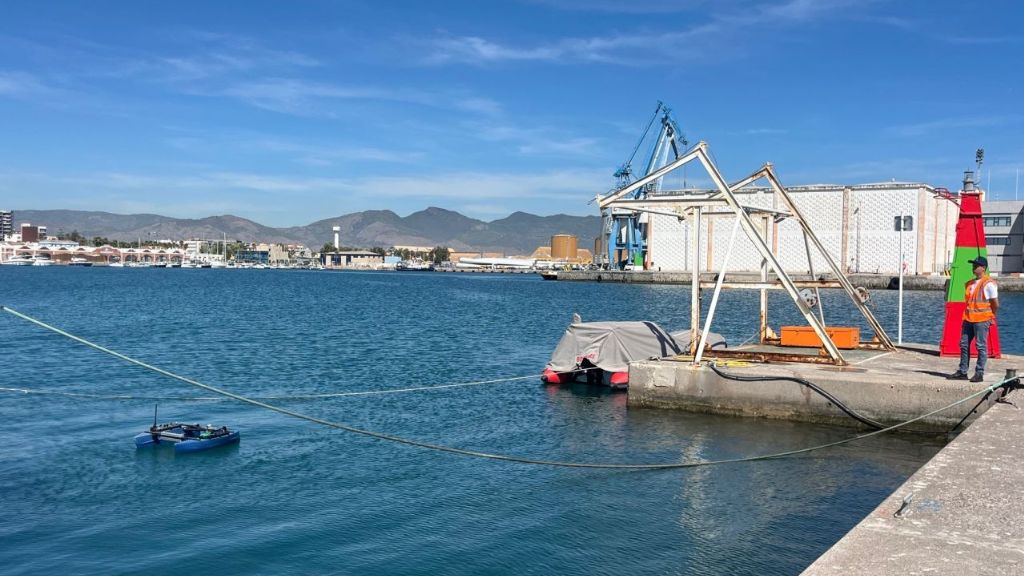
El puerto de Castellón ensaya nueva tecnología robótica para inspecciones submarinas
El puerto de Castellón ha acogido las pruebas del Centro de Investigación en Robótica y Tecnologías Subacuáticas de la Universitat Jaume I para comprobar cómo pueden trabajar juntos robots que navegan por la superficie y otros que operan bajo el agua.
El objetivo es desarrollar una tecnología que permita inspeccionar, mantener y reparar infraestructuras marinas de forma más segura, especialmente en zonas de difícil acceso. Estos sistemas facilitarán las operaciones a distancia y reducirán la necesidad de que las personas intervengan directamente en determinados trabajos.
Durante este último experimento, los investigadores probaron un sistema que permite coordinar un robot autónomo de superficie con otro submarino. El objetivo era comprobar que ambos pueden trabajar de forma conjunta y conocer en tiempo real la posición del robot submarino desde la plataforma de superficie.
Para conseguirlo, el sistema combina dos sensores tridimensionales LiDAR con los datos de navegación de ambos robots. Esta información permite conocer su ubicación y construir al mismo tiempo un mapa del entorno en el que se mueven.
La tecnología utiliza un método conocido como SLAM, que permite a un robot localizarse mientras crea un mapa de su entorno. La innovación del CIRTESU consiste en aplicar este sistema de forma coordinada a la superficie y al fondo marino.
De esta manera, la persona encargada de supervisar la operación a distancia puede consultar una representación conjunta y actualizada de la posición de los dos robots y de los elementos importantes del entorno.
Foto: puerto de Castellón
Etiquetas


Publicaciones relacionadas


- por Nota de prensa
- hace 2 semanas
Rubén Ibáñez, presidente de PortCastelló: “Con la conectividad entre la Comunitat Valenciana y Aragón quien gana es España”

- por Nota de prensa
- hace 2 semanas
PortCastelló lidera el crecimiento del sistema portuario español en mercancía general (+ 48%) hasta agosto

- por Redacción
- hace 3 semanas
El puerto de Castellón presenta nuevas experiencias turísticas para los pasajeros de cruceros
Más recientes
👁️ 1.999 
👁️ 3.170 
👁️ 3.440 